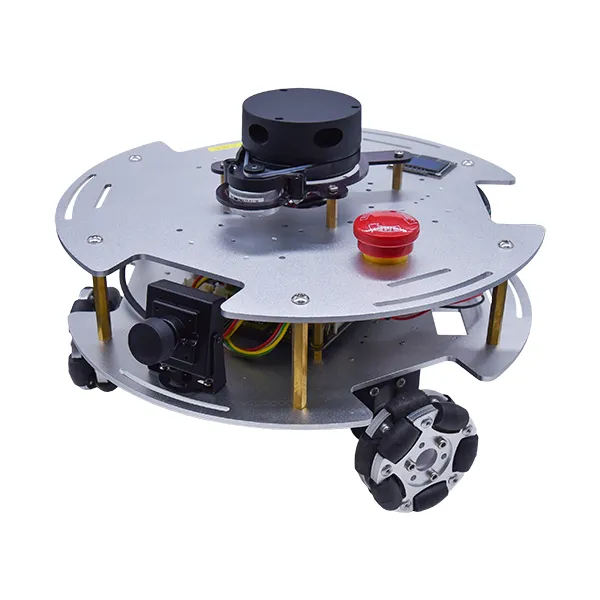
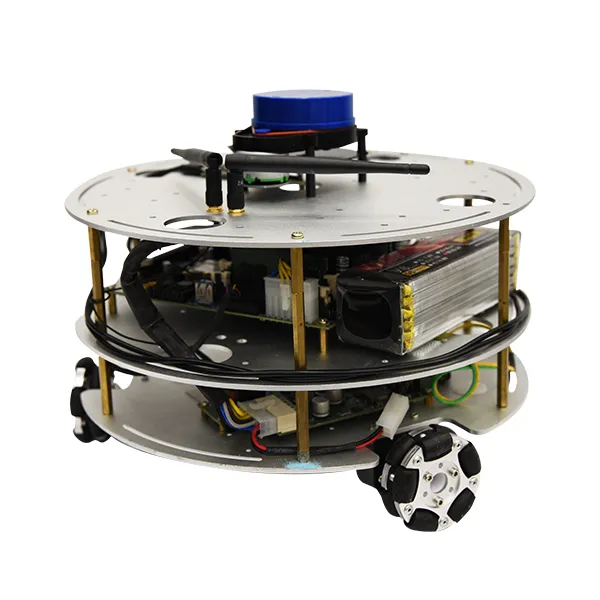
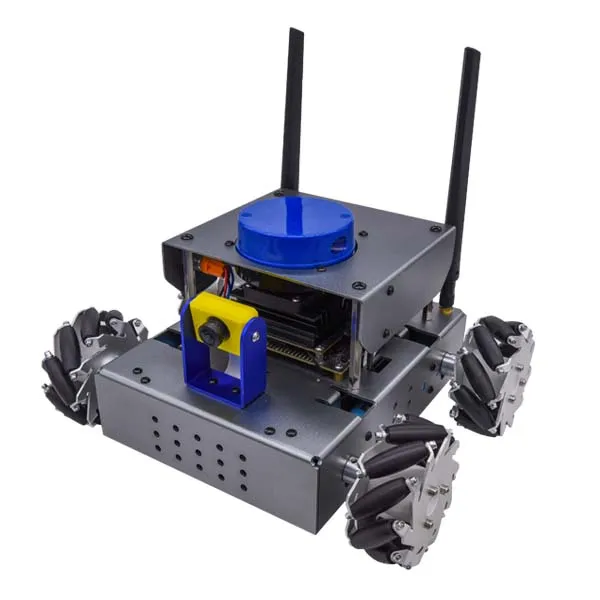
ROS 開發與課程培訓
落實開發與應用的技術力

ROS 開發與課程培訓

ROS 已從學術與開源社群的小眾工具,轉變為廣泛應用於教育、研發與產業實作的系統架構。我們協助開發者、學生與企業循序漸進掌握 ROS。

什麼是 ROS?

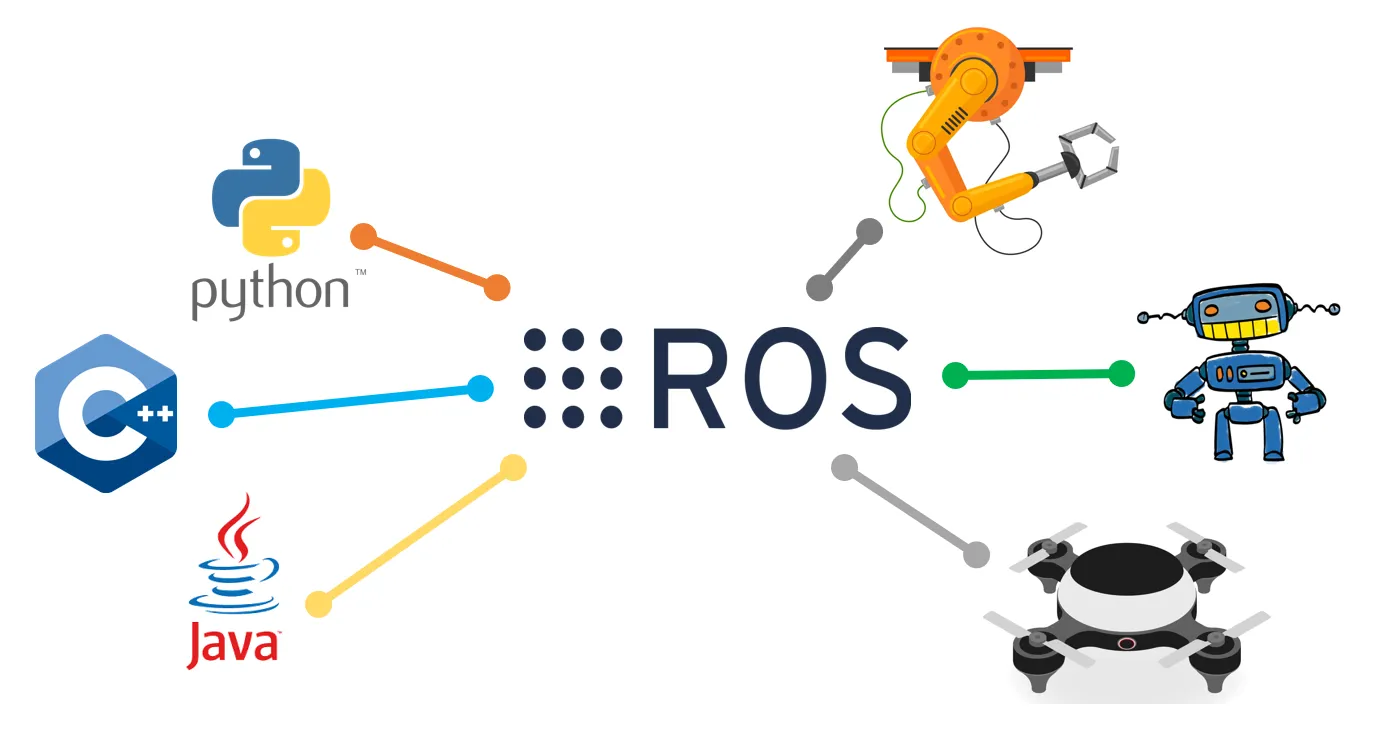
ROS 並非傳統意義上的作業系統,而是一套整合通訊機制、模組介面與開發工具,協助不同功能模組即時協作與交換資料的開發框架。

開發團隊可以分工建構感知、控制、導航等模組,並透過 Topic、Service、Action 等機制標準化整合;支援 Python、C++ 等跨語言開發與模組重用,提升開發效率與彈性,並降低整合成本。

ROS 架構示意

ROS 還是 ROS 2?

現行主流版本除了 ROS,還有針對實時性、可延展性與工業相容性全面升級的 ROS 2,更適合多裝置部署、工廠自動化與嵌入式應用。

在課程規劃與技術支援上,我們會依對象引導 ROS/ROS 2 的環境建置與開發策略,協助學員在正確的平台上學習與實作。

ROS 與 ROS 2
課程特色

打造專屬的 ROS 學習路徑

小班教學制度

控制班級人數,確保每位學員都能獲得充分的實作與指導。
提供專屬套件

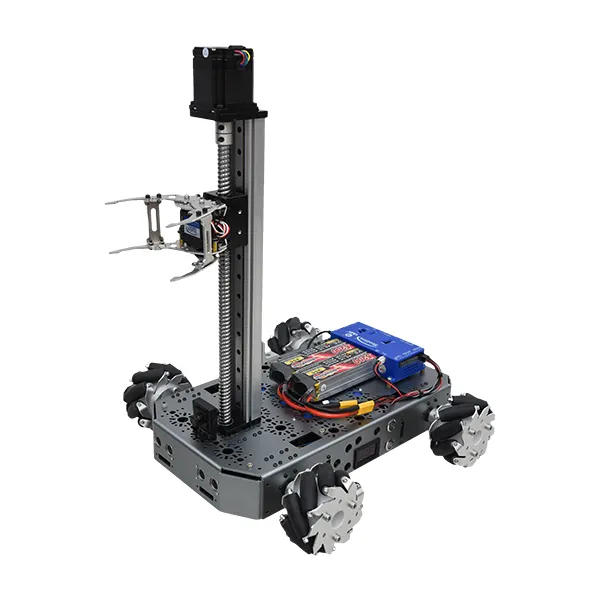
搭配實驗開發套件,把課堂所學直接落實到實機操作。

完整學習資源

教材包、教學資源與技術支援,結業授予證書。

ROS 教育訓練課程

由淺入深的 ROS 學習路徑

每階課程皆可彈性調整授課模式,並提供教材包、教學資源與技術支援,結業時授予證書。

初階課程

ROS 系統入門與實作基礎

  • 認識 ROS 架構與應用趨勢
  • 系統安裝與建立開發環境
  • 操作 Node、Topic、Service 等通訊機制
  • 以 TurtleBot3 + Gazebo 模擬器實作任務
進階課程

感測整合與導航應用

  • 整合 Lidar、Camera 與底盤控制,建構 TF 架構
  • 使用 Navigation Stack 完成地圖建構與路徑規劃
  • 熟悉 RViz、Gazebo 除錯與 launch file 管理
  • 自訂 Message/Service/Action
專題實作

AI 視覺與多機協作挑戰

  • 實作 SLAM、避障與自主導航
  • 結合 OpenCV 與深度學習模型實現 AI 應用
  • 發展多機協作與自主決策
  • 專案成果發表與展示
應用導向

企業/學校客製專班

  • 客製化內容,支援 AGV、AMR、機械手臂
  • 協助現場測試與產線整合
  • 提供系統串接策略
  • 與 PLC/SCADA/MES 流程整合
從學習走向應用

ROS 開發支援服務

無論是學研單位的技術轉移,或企業導入前期的開發諮詢與系統整合,我們都能提供對應的建議與協力支援。

開發諮詢

分析需求、規劃並整合架構,加速技術決策。

硬體規劃

揀選兼顧效能與擴充性的配置,降低試錯成本。

程式撰寫

開發節點與功能模組,快速實現功能與系統整合。

實作範例

ROS 相關實作範例

以下是我們以 ROS 完成的部分實作。

ROS 相關實作範例
ROS 相關實作範例
ROS 相關實作範例
ROS 相關實作範例

開發 ROS 的下一步,就從這裡開始

ROS 的可能性遠不止於此。若您的專案需要加速落地,我們樂意提供專業協助。

立即諮詢
LINE 諮詢