提升效率與產線彈性
透過 ROS 系統快速調整流程,因應多樣化需求與產線變動。
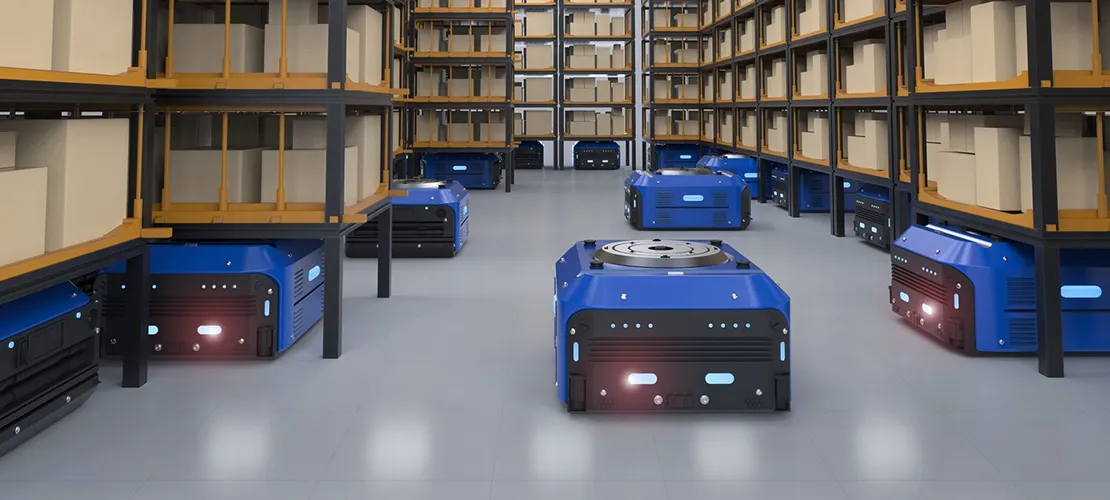
以 ROS 模組化架構為 AMR 與 AGV 提供智慧化系統整合,結合感測器與控制演算法,打造靈活可調度的工廠搬運解決方案。
工廠搬運的需求越來越多變:換線、調整動線、增加站點,固定路線的傳統 AGV 常常跟不上。
我們以 ROS(Robot Operating System) 為核心開發 AMR 與 AGV,把感測器、導航與控制整合在同一套架構裡,路線、任務與設備都能依現場需求調整。
透過 ROS 系統快速調整流程,因應多樣化需求與產線變動。
以軟體與模組化設計取代傳統固定佈線,減少改造與維護負擔。
統一管理不同感測器數據,提供更可靠的決策依據。
建立資料與系統架構,支援 AI 與自動化調度的長期發展。
從初期開發諮詢與硬體規劃,到軟體開發與後續維護,我們提供完整資源與顧問協作,協助企業或學研單位將構想落地。
規劃 ROS 架構與模組配置,確保系統具備擴充性與穩定性。
挑選效能與穩定性兼顧的方案,實現軟硬體最佳搭配。
涵蓋節點建置、導航演算法與感測融合,打造完整 ROS 環境。
現場部署並持續優化,確保系統長期穩定運轉與擴充。
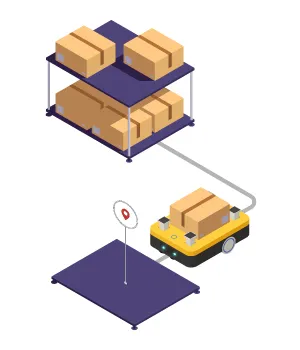
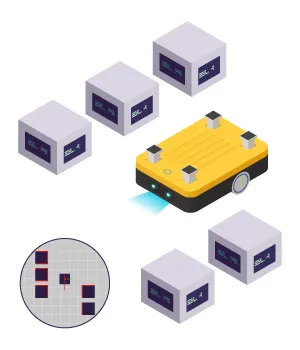
實際投入開發時,ROS 版本的差異是必須考量的重要因素。我們會依應用需求協助選擇合適版本。
| 比較項目 | ROS | ROS 2 |
|---|---|---|
| 通訊架構 | 基於 ROS Master 的中心化架構 | 採用 DDS 分散式通訊協定,支援無主機網路與 QoS |
| 實時性 | 不具即時性,較適合研究、模擬與教學 | 提供實時控制能力,適用工業與安全要求場景 |
| 安全性 | 缺乏原生資安設計 | 支援加密、認證與安全傳輸機制 |
| 作業系統支援 | 主要支援 Ubuntu,其餘平台仰賴社群維護 | 原生支援 Ubuntu、Windows、RTOS、嵌入式系統等 |
| 軟體套件 | 生態成熟、文件完整,支援多款模擬器與機器人平台 | 生態快速擴張,支援 ROS 向下相容與套件移植 |
| 資源管理 | 單節點記憶體控制與簡單命名空間 | 多節點、命名空間清晰,支援多機協作與可組態啟動 |
每階課程皆可彈性調整授課模式,並提供教材包、教學資源與技術支援,結業時授予證書。
我們提供從諮詢到整合的專業協助,與您共同實現目標。